
课程介绍
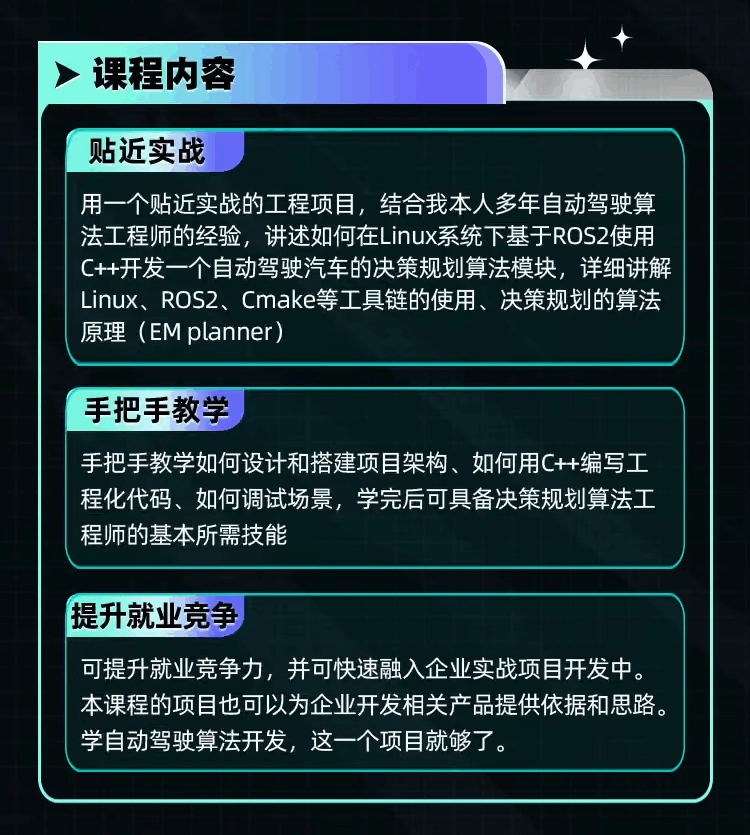
- 贴近实战的工程项目,可写进简历
- 一个项目学会算法开发的主要技能,快速上手自动驾驶
- 经典决策规划算法(EM planner)原理拆解,不再畏惧复杂的算法
- Linux 和 ROS2 应用技巧,扩展就业面
- 从零开始的架构设计与搭建,提升软件开发能力的档次
- 工程级代码,规范地编写 C++ 代码
- 手把手教学,一对一售后
试看链接 https://pan.baidu.com/s/1DqJfJXcrET0uG1Gtopo3-Q?pwd=kqct
相关推荐
人工智能深度学习系统班第十四期
ROS2 机器人应用开发工程师(完结)
J4:具身智能机器人从入门到产业应用
课程目录
一、绪论
-
课程介绍
1.1. 课程概述
1.2. 授课对象
1.3. 课程收获
1.4. 课程内容
1.5. 授课方式 -
版权声明
-
决策规划概述
3.1. 端到端还是基于规则?
3.2. 一般自动驾驶的软件架构
3.3. 决策规划的几种常见代码架构
3.4. 对决策规划的要求 -
前置准备
4.1. 自动驾驶基本概念
4.2. C++基础语法与数据结构
4.3. Linux 基础指令
4.4. ROS2 基础
4.5. CMake 基础
4.6. 数学基础
4.7. 电脑
二、工具链与环境搭建
-
工具链概述
1.1. 为什么选择 ROS2
1.2. Ubuntu 与 ROS2 版本对应关系
1.3. 基于 ROS2 的编译过程
1.4. ROS2 的通信机制
1.5. ROS2 的坐标系变换
1.6. 与 ROS2 相关的可视化与仿真工具 -
Ubuntu 的安装
-
Vscode 的安装
-
Cmake 的安装
-
ROS2 的安装
5.1. 设置语言环境
5.2. 添加存储库
5.3. 添加软件源
5.4. 安装 ROS2
5.5. 配置环境
5.6. 测试 ROS2 -
terminator 的安装
-
colcon 工具的安装
-
tf 工具的安装
-
joint-state-publisher 工具的安装
-
三方库的安装
10.1. Eigen
10.2. osqp
10.3. osqp-eigen
10.4. yaml-cpp
10.5. matplotlib -
ROS2 命令行操作常用指令
三、项目架构设计与搭建
-
程序流程设计
-
架构设计
-
代码编写
-
配置文件的实现
-
车辆模型的实现
5.1. 车辆模型效果
5.2. 车辆模型的搭建原理
5.3. 车辆模型的代码实现 -
launch 文件的实现
-
本章小结
四、数据接口定义
-
数据接口概述
-
ROS2 自带的数据接口
2.1. ROS2 原始数据类型
2.2. std_msgs
2.3. geometry_msgs
2.4. nav_msgs
2.5. visualization_msgs -
自定义话题通信接口
3.1. PNCMap
3.2. ReferencePoint 和 Referline
3.3. LocalPathPoint 和 LocalPath
3.4. LocalSpeedsPoint 和 LocalSpeeds
3.5. LocalTrajectoryPoint 和 LocalTrajectory
3.6. ObsInfo
3.7. PlotInfo -
自定义服务通信接口
4.1. PNCMapService
4.2. GlobalPathService
五、PNC 地图与全局规划
-
PNC 地图
1.1. 作用
1.2. 流程 -
全局规划
2.1. 作用
2.2. 算法
2.3. 流程 -
代码编写
-
大作业 1:自行设计地图并用 A*算法实现全局路径规划
六、参考线
-
概述
1.1. 作用
1.2. 算法
1.3. 流程
1.4. 对参考线的要求 -
匹配点与投影点搜索
-
投影点参数计算
-
参考线平滑
4.1. 对平滑的要求
4.2. 代价函数的设计
4.3. 二次规划 -
代码编写
-
大作业 2:用牛顿法求解函数的根,并用 C++实现
-
大作业 3:参考线拼接
七、路径决策与规划
-
概述
1.1. 作用
1.2. 算法
1.3. 流程 -
凸空间的概念
-
规划的起点
-
Frenet 坐标系
-
向参考线投影与坐标系的相互转换
-
多项式曲线
-
针对动态障碍物的路径规划
-
代码编写
八、运动的实现
-
概述
1.1. 作用
1.2. 算法
1.3. 流程 -
代码编写
-
大作业 4:自行编写控制模块
九、速度决策与规划
-
概述
1.1. 作用
1.2. 算法
1.3. 流程 -
向路径投影
-
ST 图
-
针对静态障碍物的减速规划
-
代码编写
十、轨迹合成
-
概述
1.1. 作用
1.2. 算法
1.3. 流程 -
代码编写
十一、代码完善与综合调试
-
静态绕障场景
-
同车道障碍物的交互
-
动态避障场景
-
大作业 5:自行设计场景并用代码实现
十二、课程总结